- Startseite
- Unsere Infrastruktur
- Meeresrobotik
- ROV MARUM-SQUID
- BETRIEBSANFORDERUNGEN
BETRIEBSANFORDERUNGEN
Logistik
ROV-Squid wird in einem 20" ISO Open Top Container verschifft. Zum Be- und Entladen des Containers an der Pier ist ein 5t Stapler für die Winde erforderlich. Wenn das Schiff über keinen Kran verfügt, um die Winde von der Pier an Deck zu hieven, ist eine entsprechende Krangestellung im Hafen notwendig.
Mobilisierung
Die Mobilisierung dauert zwei bis drei Tage. Am ersten Tag im Hafen erfolgt die Stellung und das Laschen der schweren Komponenten an Deck (Winde/ROV) und im Kontrolllabor (Steuerstand/Trafo). Am zweiten und dritten Tag wird das System verkabelt und aufgeriggt. Dies kann nach dem Auslaufen des Schiffes auf See erfolgen.
Steht kein auf dem Schiff fest installiertes USBL System (Posidonia) zur Verfügung, kann alternativ die Antenne des standardmäßig mitgeführten USBL System GAPS in einem Lotschacht oder an einem Seitenausleger montiert werden.
Platzbedarf
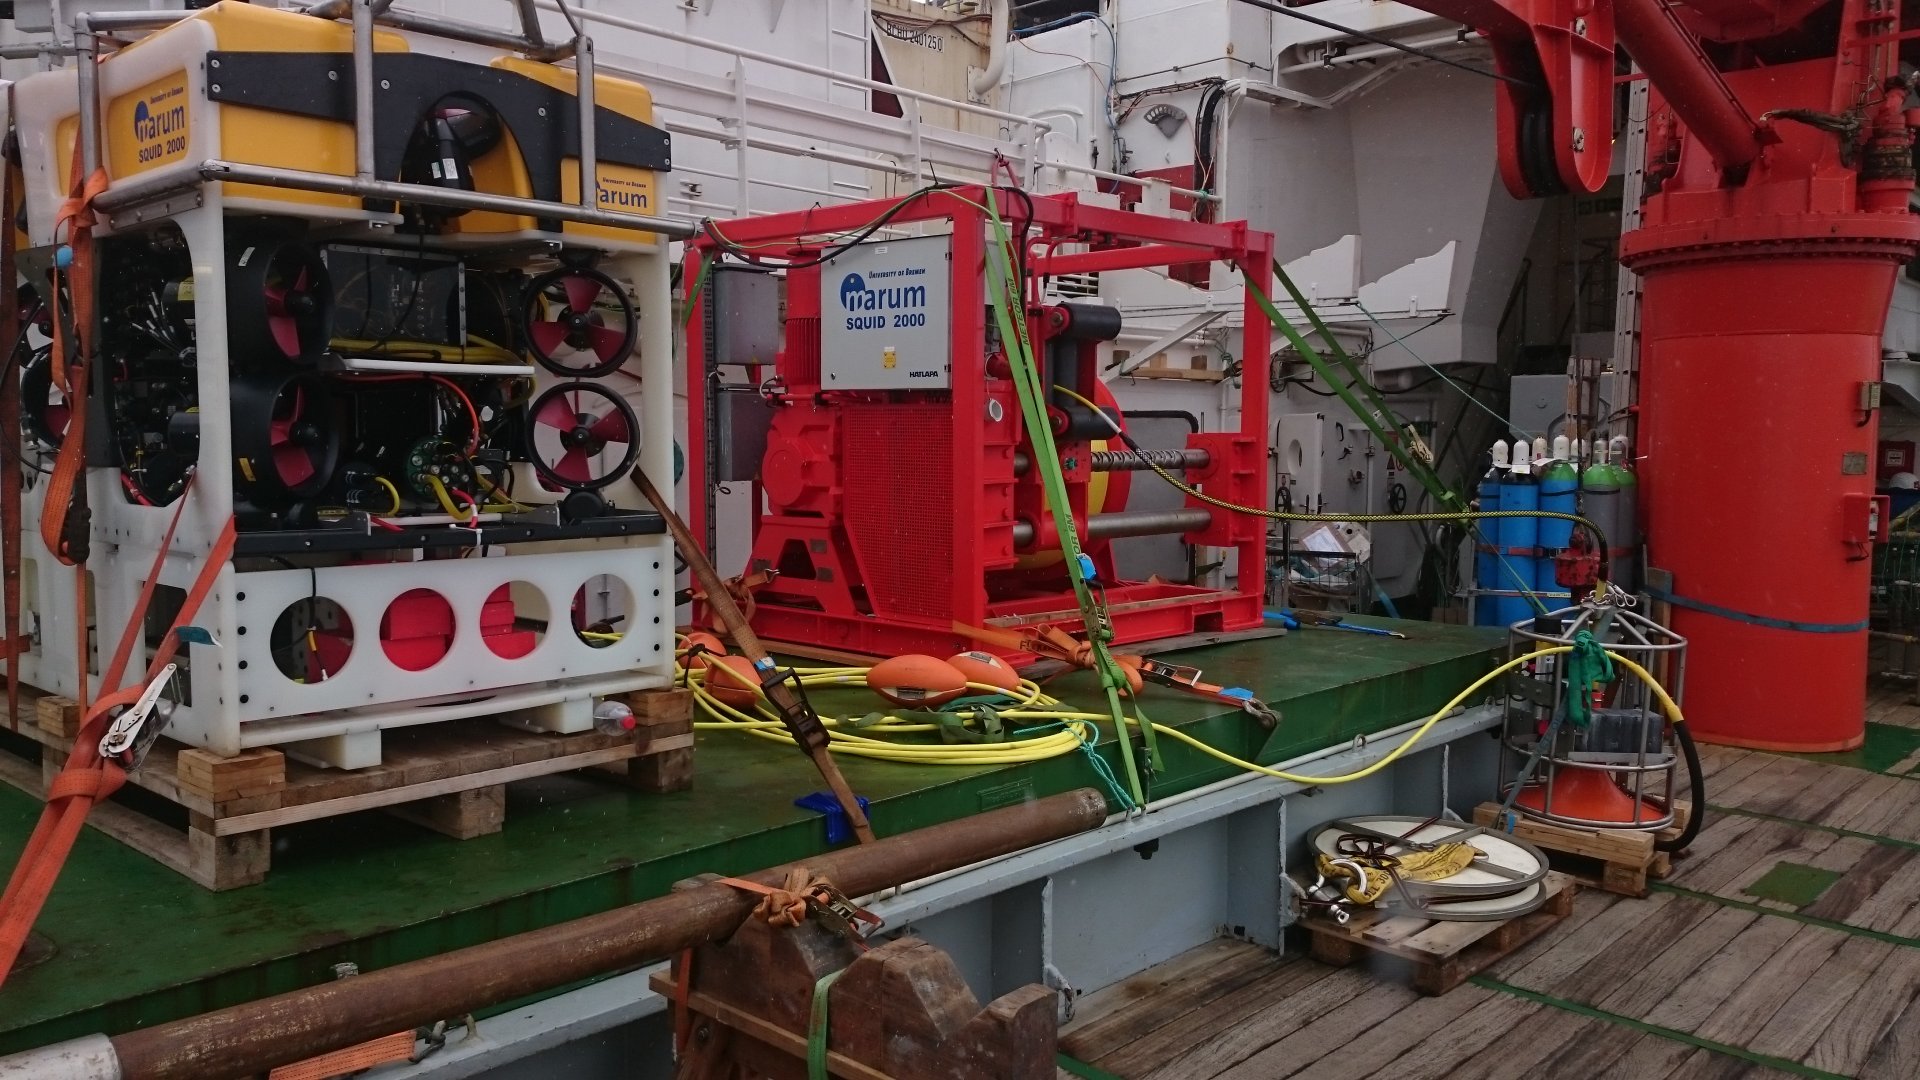
Die Winde benötigt einen festen Stellplatz an Deck. Das ROV kann entweder per Kran oder Hubwagen von der Aussetzposition in eine Parkposition versetzt werden, um das Arbeitsdeck für andere Gerätschaften frei zu machen.
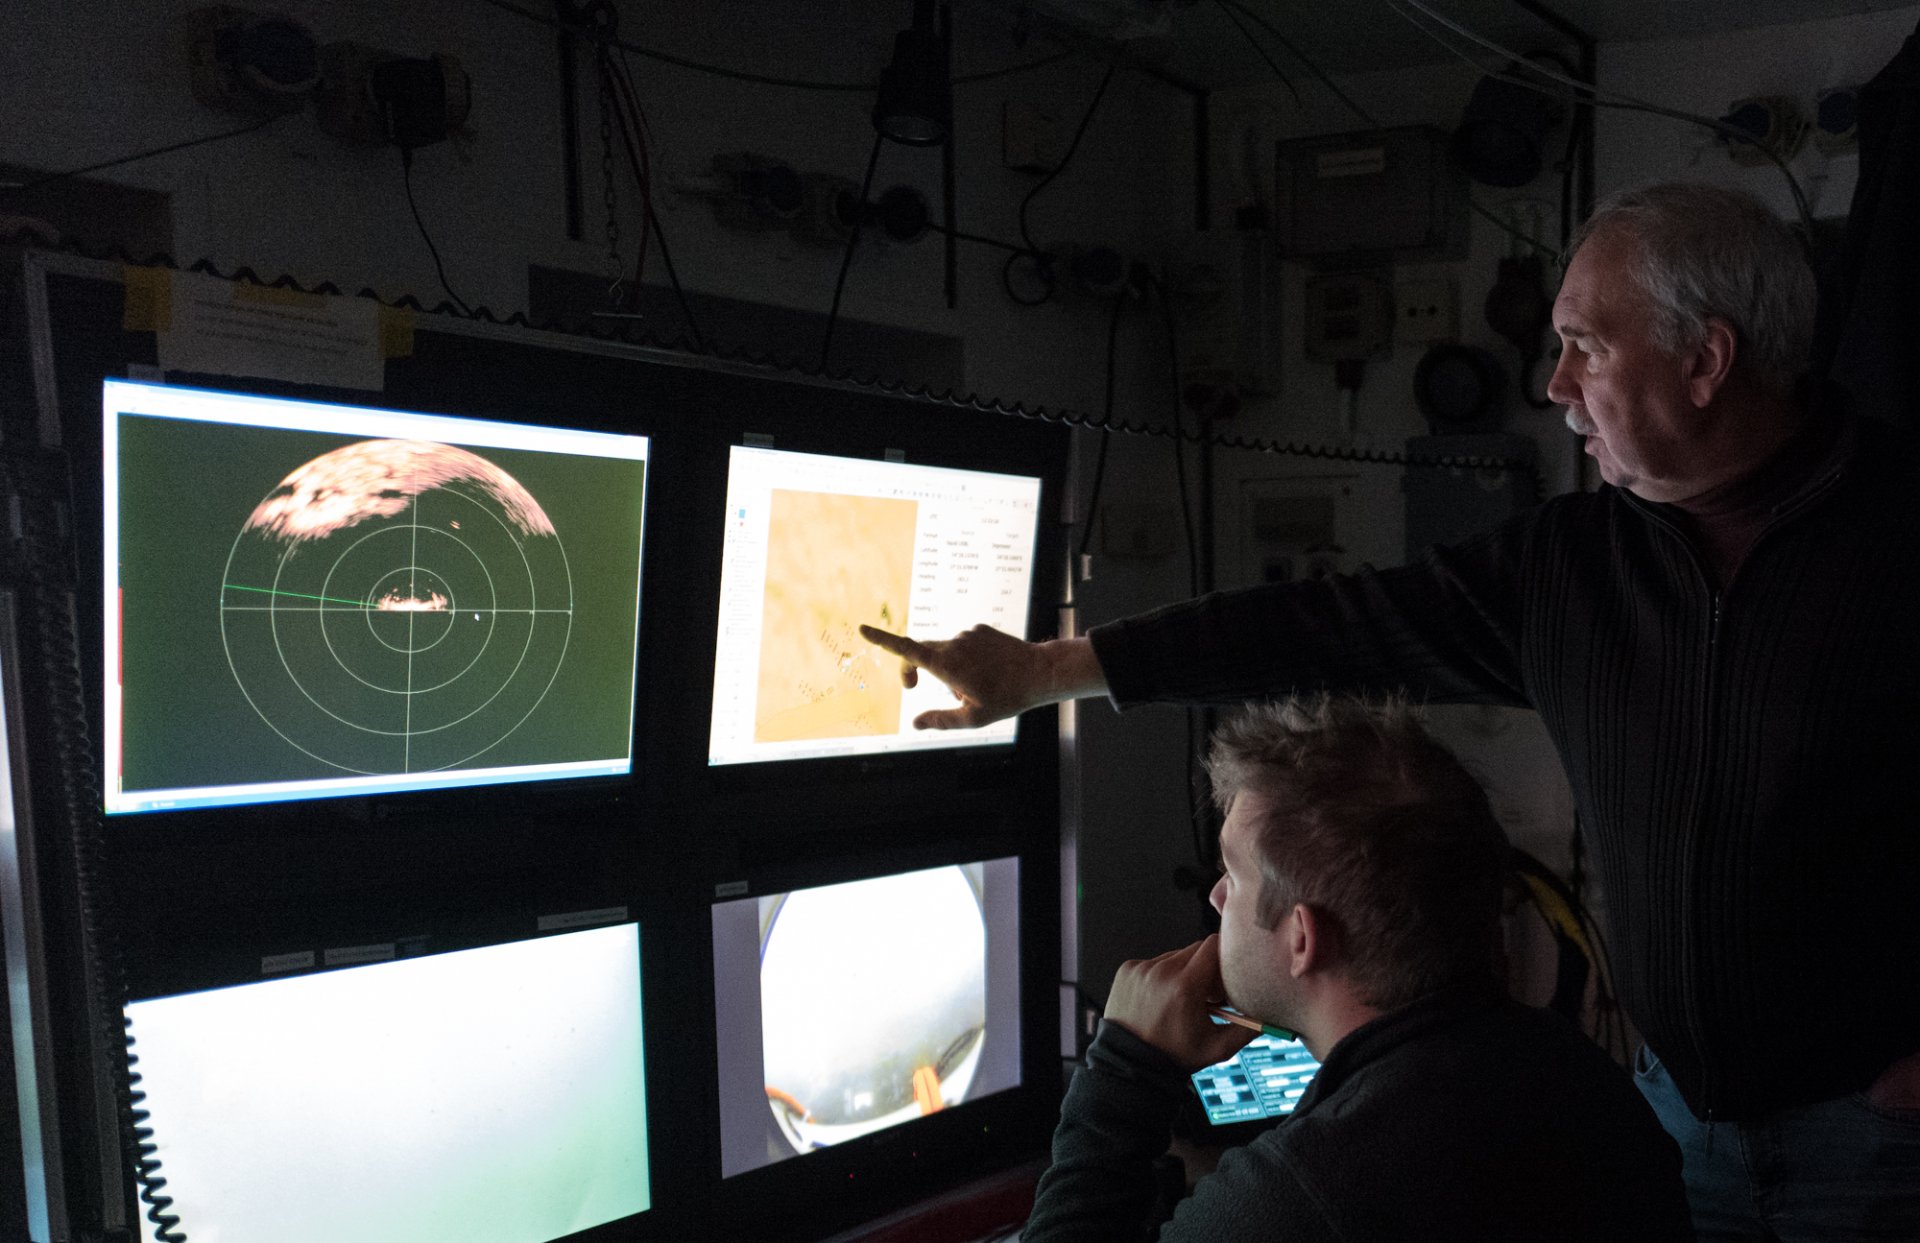
Zur Installation des Steuerstands und des Transformators, muss ein ausreichend großes Labor mit Arbeitstischen und direktem Zugang zum Arbeitsdeck zur Verfügung gestellt werden. Zudem muss das Labor groß genug sein, damit 2 Piloten und 2 Wissenschaftler über genügend Platz zum Arbeiten verfügen.
| Einheit | Footprint (m) | Gewicht (kg) | Stellung |
| ROV | 2.1 x 1.2 | 1500 | Deck |
| Winde | 2.1 x 1.9 | 4700 | Deck |
| Depressor | 0.8 x 0.8 | 120 | Deck |
| Block | 1 x 1 | 100 | Deck |
| Video Flightcase | 0.7 x 03 x 0.9 | 110 | Kontrolllabor |
| Mittelkonsole | 1 x 0.4 x 0.4 | 45 | Kontrolllabor |
| SCU Flightcase | 1.2 x 0.8 x 0.8 | 345 | Kontrolllabor |
| Transformer | 0.8 x 0.6 | 500 | Kontrolllabor |
| Filterbox | 0.4 x 0.6 | 200 | Kontrolllabor |
Schiffsanbindung
Zum Betrieb des ROV-Systems, müssen die im folgenden gelisteten Anschlußmöglichkeiten auf dem Schiff vorhanden sein:
| Einheit | Spezifikation | Anschluss | |
| Transformator | 380-480VAC/50Hz | 3 x 4² an M12 Ringkabelschuh | 100A Absicherung |
| Winde | 400VAC/50Hz | CEE 5pin (3P+N) | 32A Absicherung |
| Steuerstand im Kontrolllabor | 4 x 220VAC/50Hz | CEE 7/4 Schuko | 16A Absicherung am sauberen Netz |
| Steuerstand im Kontrolllabor | 10-1000MBit Ethernet | CAT5 / RJ45 | Anbindung an Schiffnetzwerk |
| USBL System (Posidonia) | +5V/0V TTL | BNC | Anschluss an Posidonia Deckeinheit |
Crew / Personal
ROV-Squid benötigt eine Crew von 4 Piloten und Technikern. Hinzu werden von wissenschaftlicher Seite aus 2 Kabelhelfer benötigt, die das Kabelmanagement während der Aussetz- und Einholmanöver übernehmen. Besteht die ROV-Team aus drei Mitgliedern, muss die Bedienung der Winde beim Aussetzen und Einholen entweder von einem Besatzungsmitglied, oder einem der wissenschaftlichen Fahrtteilnehmern übernommen werden
Im Tauchbetrieb übernimmt der Pilot die Steuerung des ROVs, während der Copilot für die Probenahme und die Navigation zuständig ist. An Deck bedient ein drittes Crewmitglied die Winde in Abstimmung mit den Piloten im Kontrolllabor. Ist in viertes Mitglied eingeplant, leistet dieser während des Tauchgangs technischen Support (z.B. bei der Videoübertragung).
Im Kontrolllabor ist Platz für 2 Wissenschaftler, die den Tauchgang wissenschaftlich leiten. Für Wissenschaftler, die nicht im Kontrolllabor untergebracht werden können, ist eine Teilnahme am Tauchgang per Videostream und VoIP in einem anderen Labor des Schiffes möglich.
Auf See hat sich bewährt um 06.00 mit dem Pre-Dive Check des ROVs zu beginnen, sodass das Fahrzeug um 08:00 ausgesetzt werden kann. Gegen 16.00 ist das Gerät wieder an Deck um anschließend die Proben zu entnehmen und um das Gerät für den nächsten Tauchgang vorzubereiten. Je nach Wassertiefe ergibt dies eine wissenschaftliche Nutzdauer am Boden von 5-7 Stunden. Dies ist variabel und muss nicht dem genannten Schema folgen.
Aussetzen/Einholen |
|
| ROV Crew | Wissenschaft |
|
Einweiser |
2 x Kabelhelfer |
| Pilot | |
| Co-Pilot | |
| Windenfahrer | |
Tauchbetrieb |
|
| ROV Crew | Wissenschaft |
| Pilot | Tauchgangsleiter |
| Copilot | Protokollführer |
| Windenfahrer | |
| Support |
Operationsmodus
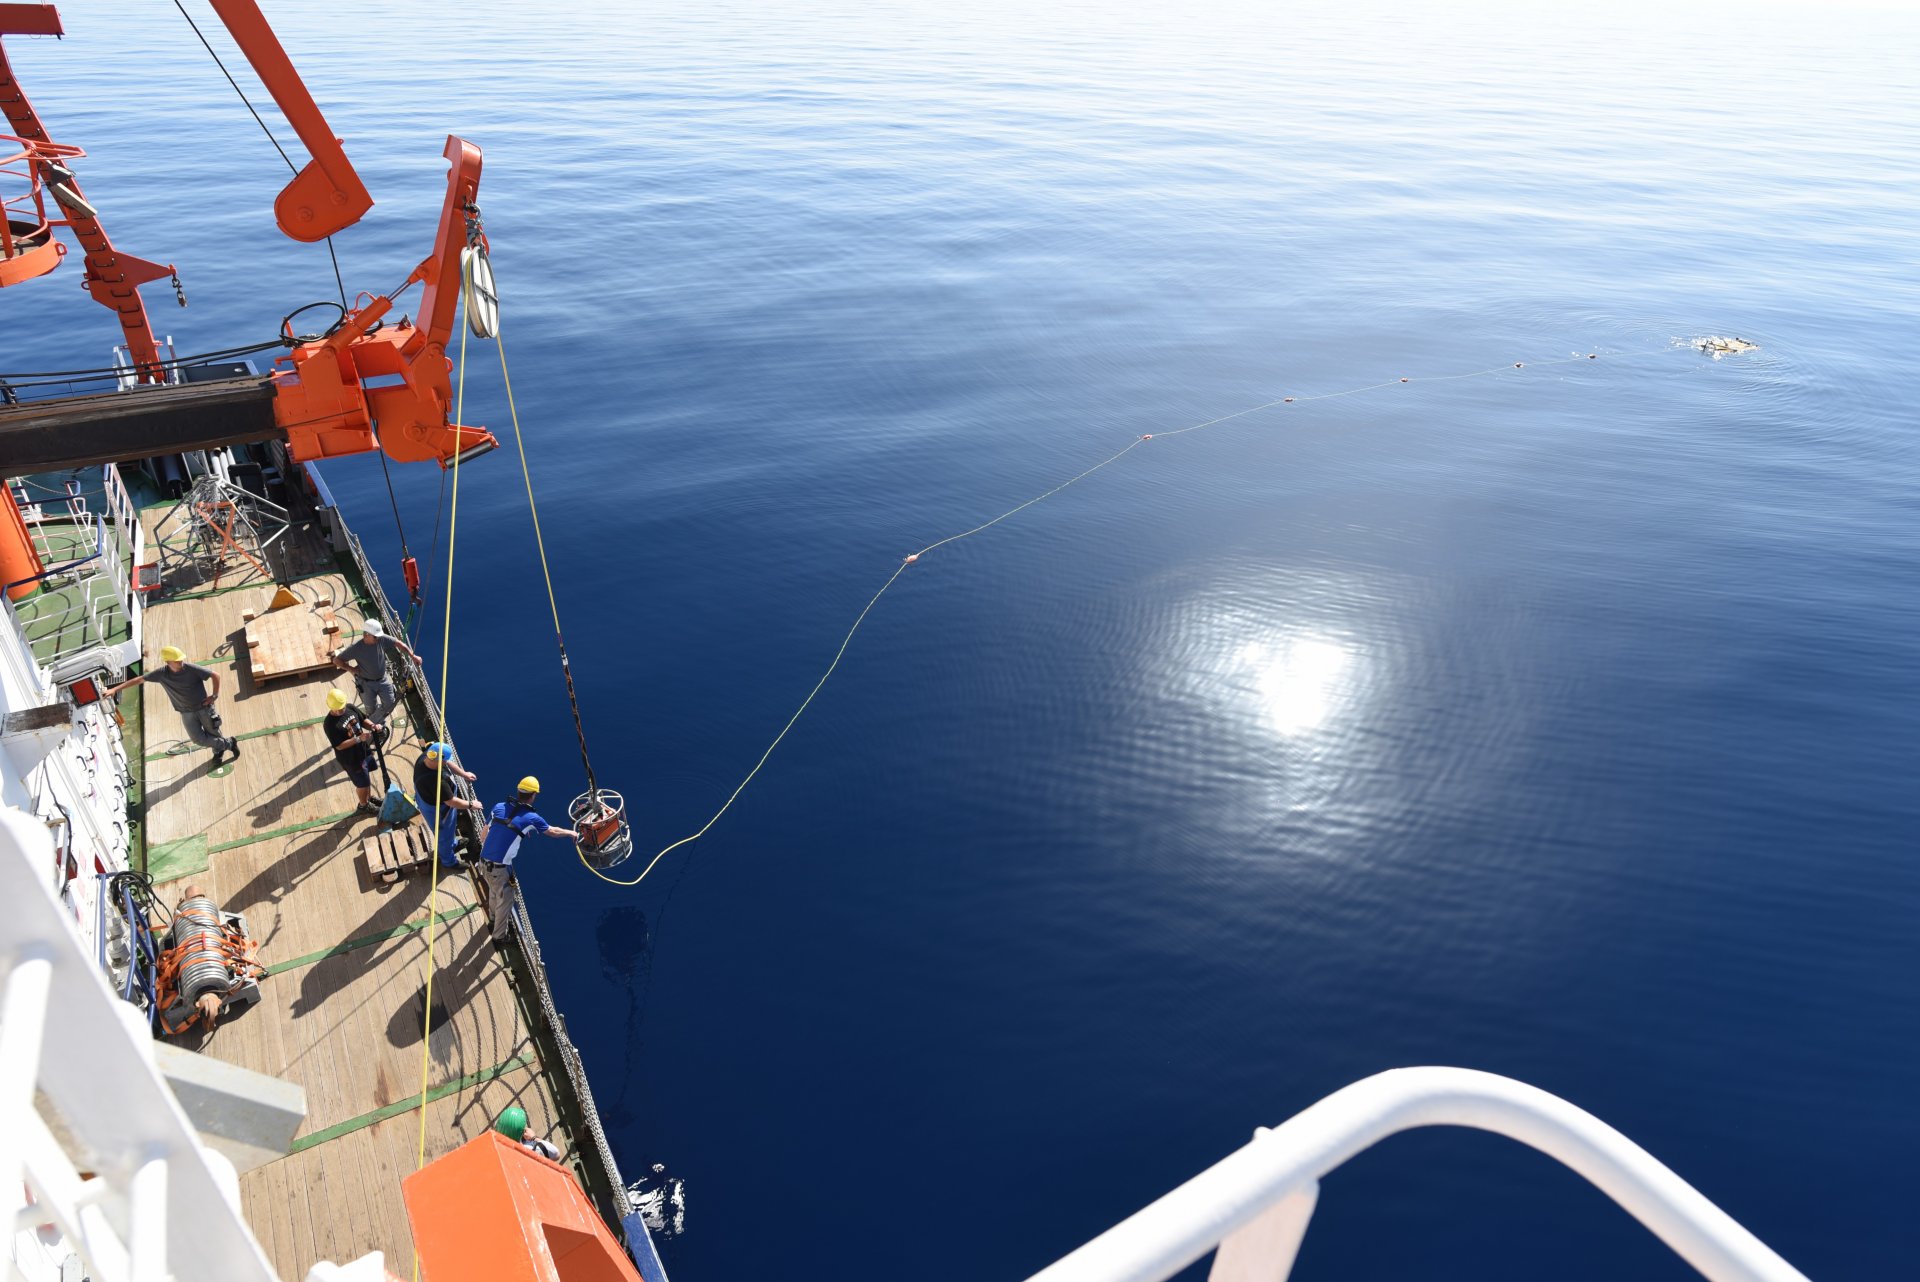
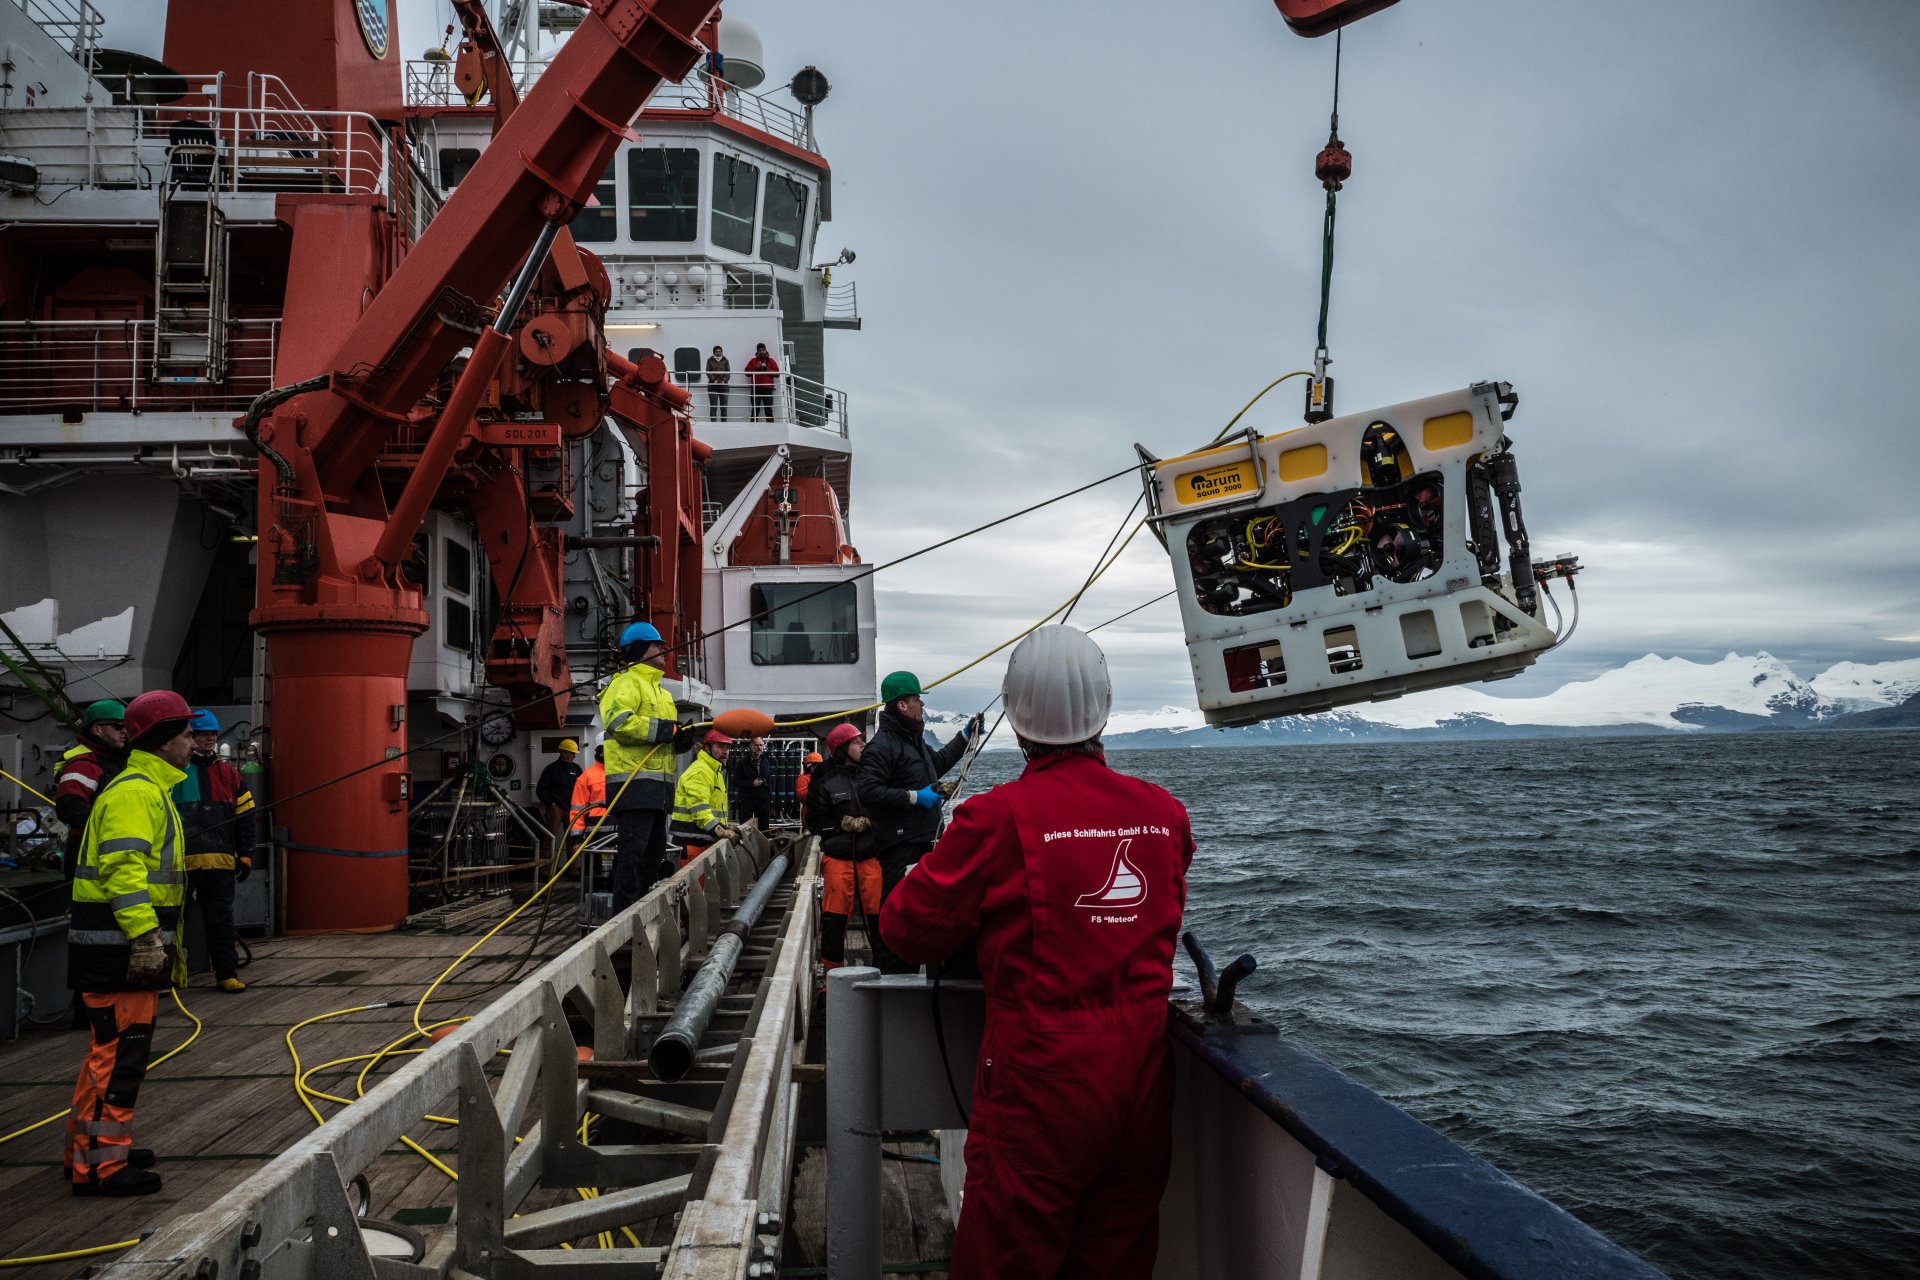
ROV-Squid wird über die Seite des Schiffes eingesetzt. Das System wird ohne Tether Management System (TMS) im sogenannten "Free-Flying", bzw. "Live boating" Modus gefahren. Während des Aussetzmanövers, wird zunächst das ROV mittels Schiffskran oder einer entsprechenden Schiffswinde ausgesetzt. Dabei steht der Pilot mit der Fernbedienung des ROVs an Deck. Sobald das ROV im Wasser ist, fährt der Pilot das ROV auf Sicht querab vom Schiff. Währenddessen wird eine Kabelstrecke mit Auftriebskörpern (Floatstrecke) von 50m länge "von Hand" über die Reeling geführt. Direkt hinter der Floatstrecke wird ein Vorlaufgewicht (Depressor) am Versorgungskabel eingehangen. Dieses mindert Verdriftungseffekte des Versorgungskabels durch den Strömungsandruck. Sobald sich der Depressor im Wasser befindet, kehrt der Pilot in das Kontrolllabor zurück und setzt das Tauchmanöver von dort aus fort. Während das ROV aktiv fliegend auf die vorgegebene Einsatztiefe gebracht wird, wird der Depressor mittels ROV Winde parallel dazu mitgefiert.